

Ha valaha is megfigyelte, hogy egy gyári összeszerelő sor, egy anyagmozgató állomás vagy egy kisméretű gyártócella precízen mozgatja az alkatrészeket, akkor valószínűleg egy 3 tengelyes szervo robot állt a munka mögött. Ezek a kompakt, megbízható robotok számos művelet igáslovai, egyszerűségük, megfizethetőségük és egyenletes teljesítményük miatt értékelik őket. De ha egyet vásárol, vagy frissíteni szeretné jelenlegi beállításait, egy kérdés, ami szinte mindig felmerül: Mekkora a 3 tengelyes szervo robot egyes tengelyeinek teherbíró képessége?
Ezeknek a robotoknak a szállítójaként szinte minden nap kapom ezt a kérdést. Nem triviális. A teherbírás hibás kiszámítása, különösen az egyes tengelyek esetében, gyakori hiba, amely idő előtti kopáshoz, leálláshoz vagy akár az alkatrészek sérüléséhez vezet. Az évek során mindenkivel dolgoztam, a kis kezdő gépműhelyektől a nagy autóalkatrész-gyártókig, és saját bőrömön tapasztaltam, hogy az egyes tengelyek megfelelő terhelése hogyan növeli meg vagy csökkenti a robot élettartamát.
Először is ugorjunk vissza egy kicsit, hogy megbizonyosodjunk arról, hogy mindannyian ugyanazon az oldalon vagyunk: A 3 tengelyes szervo robotnak három elsődleges mozgástengelye van, amelyeket szinte mindig váll-, könyök- és csuklótengelynek neveznek. Vannak, akik összekeverik a kifejezéseket, de a teherbírás szempontjából a legegyszerűbb az egyes tengelyekre úgy gondolni, mint egy ízületre, amely a robot karjának egy meghatározott részét mozgatja. Az alaptengely (amelyet gyakran J1 tengelynek neveznek) az egész kart forgatja balra és jobbra, a válltengely (J2) felemeli és leengedi a felkart, a könyöktengely (J3) kiterjeszti vagy visszahúzza az alkart, és néhány kis 3 tengelyes kialakításnál a csukló leegyszerűsíthető egy rögzített végízületre, nem pedig forgó ízületre. Várjunk csak, hadd pontosítsam a következőket: Egyes szállítók csak a fő három csuklót számolják, így a J1, J2, J3 és a végeffektor markolata külön eszköz, nem tengely. Ez kulcsfontosságú különbség, mert megváltoztatja a terhelés mérési módját.
Nos, a teherbíró képesség nem egyetlen szám az egész robotra vonatkozóan, hanem az egyes tengelyeknél eltérő, és néhány tényezőtől függ: az egyes karszegmensek hosszától, a mozgás sebességétől, a végberendezés súlyától (például a megfogók vagy a tapadókorongok), és még attól is, hogy milyen gyakran indítja és állítja le a robotot. Például egy nehéz alkatrészt lassan mozgató robotnak nagyobb effektív terhelése lesz, mint annak, amely ugyanazt a részt teljes sebességgel mozgatja, mivel a gyorsítás és a lassítás erőt ad az ízületekre.
Bontsuk le az egyes tengelyeket az itt szállított szabványos 3 tengelyes szervo robotok alapján.
Kezdve a J1 tengellyel – az alaptengellyel, amely a teljes robotkart vízszintesen forgatja. Ez az alap "válla", és ez felelős a felkar, az alkar, a végkiegyenlítő és a hordozott teher teljes súlyának tartásáért. Tehát ez a legnagyobb teherbíró tengely, igaz? Sőt, nem mindig. Várj, ne, legyünk pontosak. A legtöbb 3 tengelyes, anyagmozgatásra és egyszerű összeszerelésre tervezett robot esetében a J1 tengely úgy van kialakítva, hogy a teljes karnyújtásnál kezelje a teljes hasznos terhet. Ha a robot maximális hatótávolsága 1 méter, és a kart teljesen kinyújtod, akkor a J1-nek el kell viselnie a teljes terhelést, plusz a megnyújtott hossz által létrehozott kar nyomatékát. Gyakori hiba, amit a vásárlók elkövetnek, ha azt gondolják: "Ha az én alkatrészem 5 kg, akkor minden tengely 5 kg-ot bír." De ez egyáltalán nem igaz. A J1 tengelynek, amikor a kar teljesen ki van nyújtva, nem csak az 5 kg-os alkatrésznek kell ellenállnia, hanem annak a súlynak az erejének, amely forgás közben kifelé húzódik. Ezért a standard 3 tengelyes szervo robotunknál a J1 tengely teherbírása modelltől függően 10 kg és 20 kg között van. De ez teljes mértékben elérhető. Ha a maximális hatótávolság felével dolgozik, a J1 még többet is bír – akár 30 kg-ig is – egyes nagyobb teherbírású modelljeinkkel.
A következő a J2 tengely, a váll tengelye, amely felemeli és leengedi a felkart. Ez a tengely felelős a kar alsó részének, az alkarnak és a hasznos teher megtartásáért, de nem kell ellenállnia a vízszintes forgás teljes nyomatékának, mint a J1-nek. Ehelyett kezelnie kell a függőleges terhelést, amikor a kar fel-le mozog. Terhelhetősége a legtöbb működési tartományban valamivel alacsonyabb, mint a J1. Például közepes karnyújtásnál a J2 tengely általában 8 kg és 15 kg közötti súlyt képes kezelni. A kompromisszum itt a sebesség: ha gyorsan mozgatja a kart a pozíciók között, a J2-nek nagyobb nyomatékot kell generálnia, hogy felgyorsítsa ezt a felfelé/lefelé irányuló mozgást, így a tényleges teherbírása nagyobb sebességnél csökken. Ezért mindig azt tanácsoljuk ügyfeleinknek, hogy robotjuk sebességét a terhelési követelményeikhez igazítsák – ha egy robotot maximális sebességgel, közel maximális terheléssel futtatnak, az idő előtti csapágykopáshoz vezet a J2 tengelyen, ami költséges javításokat jelent.
Aztán ott van a J3 tengely, a könyöktengely, amely kiterjeszti és visszahúzza az alkart. Ez az a tengely, amelynek a legalacsonyabb teherbíró képessége a három fő tengely közül, és gyakran ezt hagyják figyelmen kívül. A J3 tengely csak akkor tartja meg az alkar, a végkiegyenlítő és a hasznos teher súlyát, ha a kar teljesen ki van húzva vagy be van húzva. Mivel az alkar egy kar, amikor az alkart teljesen kinyújtja, a J3-nak ellenállnia kell a kar végéről érkező hajlító erőknek. Terhelhetősége általában 5 kg és 10 kg között van, szintén modelltől és működési tartománytól függően. Ezt a tengelyt az teszi trükkössé, hogy ez van a legközelebb a kar végéhez, így itt még egy kis túlterhelt rész is jelentős terhelést okozhat az ízületben. Emlékszem egy vásárlóra pár éve, aki vett egy 3 tengelyes robotot kis fémbélyegek mozgatására. A meghosszabbított alkar legvégére rakott alkatrészeket, és hat hónapon belül folyamatosan törte a J3 sebességváltóját. Kiderült, hogy 8 kg-os alkatrészeket rakott egy mindössze 5 kg-os tengelyre, mert nem vette észre, hogy a J3 kapacitása kisebb, mint a másik kettőé. Miután átváltott egy nagyobb J3 kapacitású modellre, az állásideje majdnem nullára csökkent.
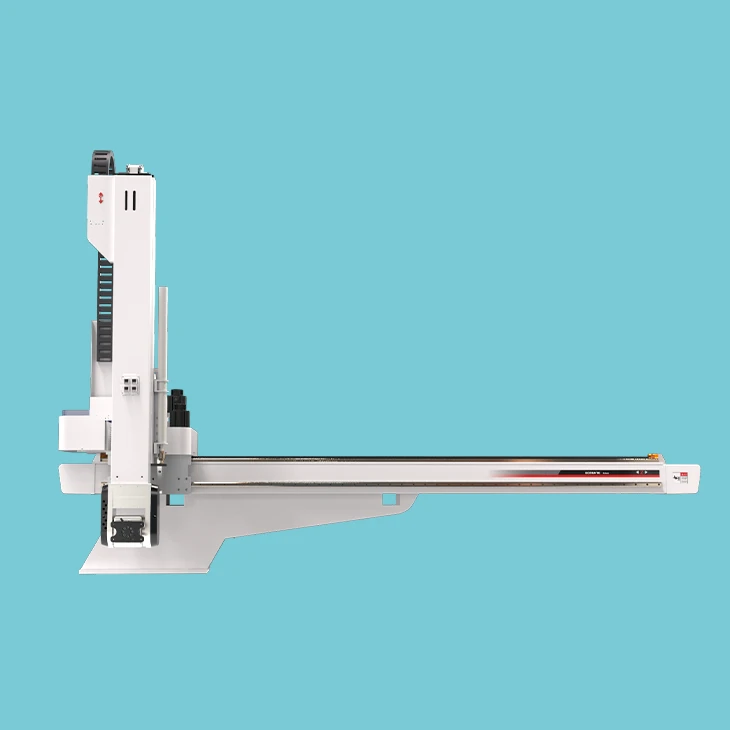

Most pedig beszéljünk azokról a tényezőkről, amelyek megváltoztatják ezeket a számokat, mert ezek nincsenek kőbe vésve. Először is, a kar hossza. Vannak modelljeink 500 mm-es, 800 mm-es és még ennél is hosszabb kinyúlással, bár a nagyobb hatótávolságú alkalmazásokhoz sok vásárló választ többtengelyes robotokat, például 5 tengelyes szervorobotokat, amelyek nagyobb pontosságot kínálnak a hosszabb munkához. Várjon, ha az alkalmazás nagyobb rugalmasságot igényel, mint amit 3 tengely kínálhat, az 5 tengelyes termékcsaládunk nagyszerű választás, beleértve az általános célú 5 tengelyes szervo robotot és egy öttengelyes, váltóáramú szervohajtású manipulátort, amelyek nagyobb terhelésekre és bonyolultabb utakra készültek. Egy másik tényező a végső effektor. A pneumatikus megfogó súlya 1 kg, míg az egyedi hidraulikus megfogó 5 kg lehet, és ezt a súlyt hozzá kell adni a hasznos teherhez az egyes tengelyek terhelésének kiszámításakor. Ezt mindig ellenőrizzük, amikor egy robotot ajánlunk: elkérjük az Ön által használt szerszám súlyát, hogy ennek megfelelően állíthassuk be kapacitásajánlatainkat.
A sebesség egy másik nagy. Minden terhelhetőségi besorolásunk a folyamatos használathoz szükséges szabványos üzemi sebességeken alapul. Ha egész nap, minden nap 100%-os sebességgel üzemelteti a robotot, 15-20%-kal kell csökkentenie a tényleges hasznos terhelést, hogy meghosszabbítsa a robot élettartamát. Ha lassabb, precíziós műveletekhez használja, akkor közelebb kerülhet a névleges kapacitáshoz. Ezenkívül a munkaciklus: milyen gyakran állítja meg és indítja el a robotot. A nagyon gyakori ciklusidővel rendelkező alkalmazások (például az alkatrészek 2 másodpercenkénti felszedése és felhelyezése) minden tengelyre nagyobb terhelést jelentenek, így itt jobb a kisebb terhelés.
Gyakran kérdezik tőlem: "Van mód fejleszteni egy 3 tengelyes robotot, ha nagyobb teherbírásra van szükségem?" A rövid válasz a következő: általában nem, mert minden tengely motorja, sebességváltója és csapágyai egy adott terhelésre vannak méretezve. Ezért nagyon fontos, hogy az első alkalommal rendben legyen. Ha nehéz rakományokkal vagy olyan alkalmazásokkal foglalkozik, amelyek mozgó alkatrészeket igényelnek az alaptól távol, előfordulhat, hogy a 3 tengelyes nem a legmegfelelőbb, és jobb teljesítményt érhet el egy hosszabb karú vagy többtengelyes modell esetén. Például, ha nagy munkaterületen kell átnyúlnia, a professzionális szuperhosszú karhossz-manipulátorunk nagyobb hatótávolságú, egyenletes teherbírás mellett készült.
Sokan kíváncsiak arra is, hogy a 3 tengelyes robotok hogyan viszonyulnak más típusokhoz. Nagyon nagy terhelésű alkalmazásokhoz, mint például az 50 kg feletti alkatrészek mozgatása, egy párhuzamos robot választható lehet, de ezek jobbak a nagyon gyors, könnyű rakományokhoz. A 3 tengelyes szervo robotok jó egyensúlyt teremtenek a teherbírás, a költségek és az egyszerűség között, ezért olyan népszerűek. Könnyebben programozhatók, mint az 5 tengelyes robotok, és kompaktabbak, mint a kis és közepes munkacellákhoz használható nagyobb ipari karok. Természetesen, ha az Ön igényei nőnek, akkor a nehéz, nagy sebességű fröccsöntési műveletekhez tervezett 5 tengelyes fröccsöntő robotcsaládunk is rendelkezésre áll, amely sokkal nagyobb összterhelést képes kezelni, mint a standard 3 tengelyes modelljeink.
Íme egy tipp, amit az ügyfelekkel folytatott évek során tanultam: ne csak a robot teljes hasznos teherbírását nézze – nézze meg az egyes tengelyek egyedi teherbírását, különösen a J3 tengely esetében. A legtöbb gyártó felsorolja a teljes hasznos terhelést a robot adatlapján, de nem bontják le a tengelyenkénti kapacitást, amire valójában szükség van a hosszú távú megbízhatósághoz. Cégünknél mindig teljes bontásban biztosítjuk az egyes tengelyek teherbírását, a hatótávolsággal, sebességgel és egyéb jellemzőkkel együtt, így ügyfeleink nem kapnak váratlanul.
Egy másik gyakori hiba a pillanatnyi kar téves megítélése. A nyomatékkar a teher tengelye és súlypontja közötti távolság. Például, ha van egy 10 kg-os alkatrésze egy 800 mm-es alkar végén, akkor a nyomaték 10 kg * 0,8 m = 8 kg · m, ami nagy erő a J3 tengelyen. Ha ugyanazt a részt félúton mozgatja az alkar mentén, a nyomaték 10 kg * 0,4 m = 4 kg · m-re csökken, így a J3 tengely ezt könnyen kezeli. Éppen ezért annak megértése, hogy a rakomány hol helyezkedik el az egyes tengelyekhez képest, ugyanolyan fontos, mint a teher súlyának ismerete.
Ha még mindig nem biztos abban, hogy az egyes tengelyekhez mekkora teherbírásra van szüksége, a legjobb, ha felveszi a kapcsolatot csapatunkkal. Ügyfeleink százainak segítettünk kiválasztani a megfelelő 3 tengelyes szervo robotot (vagy frissíteni egy többtengelyes modellre) az adott alkalmazási terület, hasznos terhelés, hatótávolság és sebesség követelményei alapján. Például egy elektronikai iparban dolgozó vásárlónak szüksége lehet egy kisméretű, 5 kg J1 kapacitású 3 tengelyes robotra az áramköri lapok kezelésére, míg a fémbélyegzővel foglalkozó ügyfélnek egy nehezebb, 20 kg-os J1 modellre lehet szüksége a nagy bélyegek mozgatásához. Együttműködünk az ügyfelekkel a beállítások módosításában is, ha igényeik idővel változnak, és támogatást nyújtunk a vég-effektorok és egyéb összetevők integrálásához.
Azt is meg kell említenem, hogy a 3 tengelyes szervo robot kiválasztásakor nem a terhelhetőség az egyetlen szempont. A pontosság, az ismételhetőség, az energiahatékonyság és a könnyű programozás mind fontosak, de a terhelhetőség az alap. Az a robot, amely minden megfelelő helyre képes elérni, gyorsan mozog és könnyen programozható, hiábavaló, ha elromlik, mert túlterhelted a J3 tengelyt.
Hadd zárjam le ezt egy gyors összefoglalóval, hogy egyértelmű legyen: egy szabványos 3 tengelyes szervo robot esetében minden tengely különálló teherbírással rendelkezik, a J1 (alap) tengely a legerősebb, ezt követi a J2 (váll), majd a J3 (könyök) a leggyengébb. Ezek a számok a kar hosszától, sebességétől, a véghatás súlyától és a terhelés tengelytől való távolságától függően változnak. Mindig jobb, ha alábecsüljük a szükséges terhelést, és egy kicsit magasabbra megyünk, mint amennyire gondolnánk, ahelyett, hogy a robotot a korlátokig feszegetnénk, ami több karbantartáshoz és állásidőhöz vezet.
Ha egy 3 tengelyes szervorobotot keres, vagy ha többtengelyes megoldásra szeretne frissíteni nehezebb vagy rugalmasabb alkalmazásokhoz, itt vagyunk, hogy segítsünk. Csapatunk végigvezeti Önt a műszaki adatokon, megválaszolja a tengelyenkénti teherbírással kapcsolatos kérdéseket, és segít megtalálni a műveleteihez megfelelő robotot. Akár egy kis általános célú modellre van szüksége, akár egy speciális robotra van szüksége egy adott iparághoz, nálunk olyan lehetőségek állnak rendelkezésre, amelyek megfelelnek az Ön igényeinek.
Referenciák:
- Ipari robotok: Terhelhetőség és tengelyteljesítmény, Robotikaipari Szövetség, 2022
- Szervorobot tervezés: Nyomaték- és terhelésszámítások, Gépészeti folyóirat, 15. kötet, 3. szám, 2021
- Anyagmozgató robotalkalmazások: gyakori tévhitek a hasznos teherről, Gyártásmérnöki Magazin, 2023
- Ipari robotok teljesítményspecifikációi, ISO 10218-1:2011
Ha szeretné megvitatni terhelési igényeit, alkalmazási igényeit, vagy egyedi árajánlatot szeretne kérni, kérjük, vegye fel a kapcsolatot csapatunkkal, hogy professzionális útmutatást kapjon a megfelelő 3 tengelyes szervo robot kiválasztásához a műveletekhez.